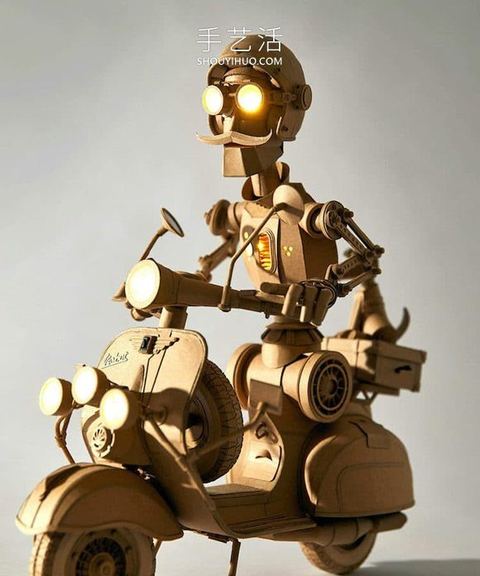
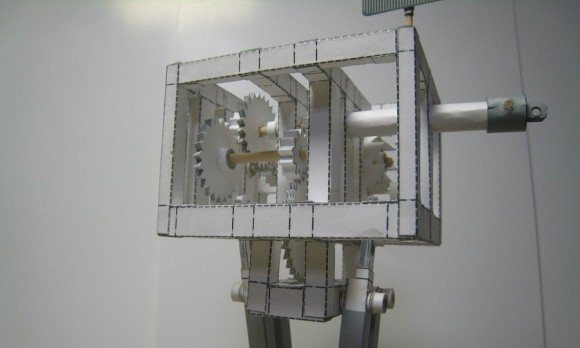
这款纸机器人PR-III的灵感来自四百多年前的日本自动机械人偶“送茶童子”,它完全靠齿轮传动,不需要马达或电池。你只需要准备纸板、竹筷、橡皮筋和胶水,就能亲手打造一个会动的机械伙伴。整个过程需要耐心和细心,但完成后的成就感绝对值得。
材料与工具准备
先收集以下材料:2毫米厚纸板(约A3大小两张)、竹筷数根、橡皮筋若干、白胶、美工刀、剪刀、尺子、圆规、铅笔、砂纸。如果想让机器人更耐用,可以准备一些透明胶带加固关键部位。
步骤一:绘制并裁剪齿轮与机身零件
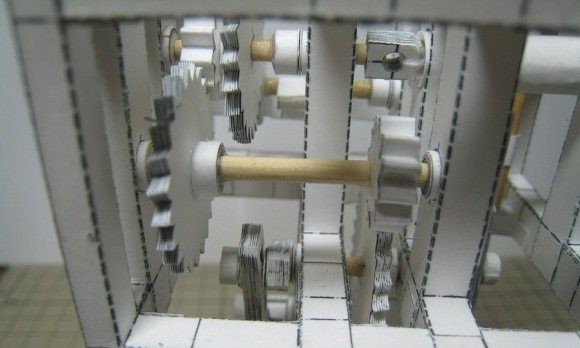
在纸板上画出齿轮、连杆、机身侧板等零件。齿轮直径分别约为4厘米、3厘米和2厘米,每个齿轮的齿数要匹配(例如大齿轮20齿,中齿轮15齿,小齿轮10齿)。用美工刀小心切割,边缘用砂纸打磨光滑,确保齿轮能顺畅啮合。机身侧板需要两片对称的轮廓,尺寸约15厘米×10厘米。
步骤二:组装齿轮传动系统
将竹筷截成合适长度作为轴,穿过齿轮中心孔,用白胶固定。按照设计将大齿轮作为主动轮,中齿轮和小齿轮依次啮合,安装在两片机身侧板之间。注意留出间隙,避免摩擦。用橡皮筋缠绕在主动轮轴上提供动力,橡皮筋另一端固定在机身底部的竹筷上。测试齿轮组能否灵活转动。
步骤三:制作连杆与腿部机构
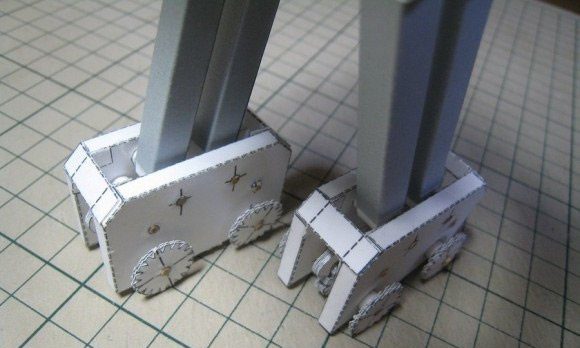
用纸板剪出连杆和腿部件,连杆长度约6厘米,腿部约5厘米。将连杆一端固定在齿轮的偏心位置,另一端连接腿部,形成曲柄摇杆机构。腿部通过竹筷轴与机身连接,确保能前后摆动。调整连杆位置,使左右腿交替运动。
步骤四:组装机身与调试
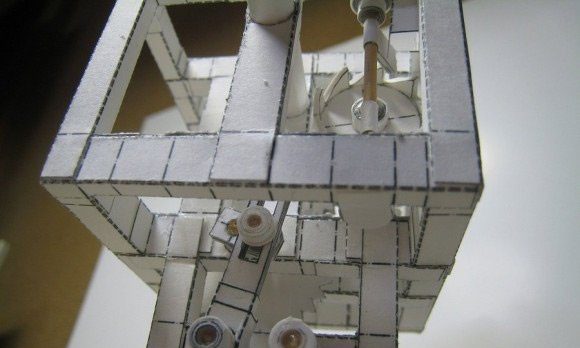
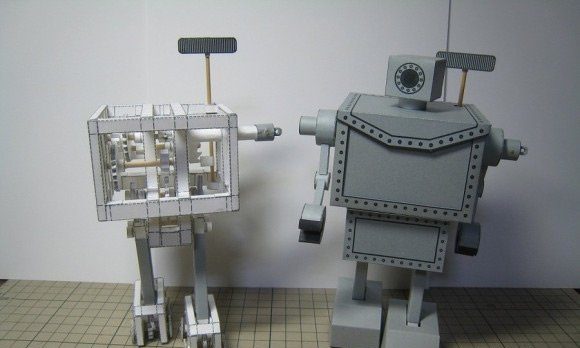
将两片侧板用纸板条连接固定,形成稳固的框架。安装好齿轮组和腿部后,检查所有活动部件是否顺畅。上紧橡皮筋,观察机器人是否能向前行走。如果齿轮卡顿,检查齿形是否吻合;如果行走不稳,调整腿部长度或重心。必要时用胶带加固齿轮轴。
步骤五:装饰与个性化
用彩纸或颜料为机器人设计外观,可以画上眼睛、天线或机械纹理。注意不要覆盖活动部件。等装饰干透后,再次测试行走功能,确保装饰不影响机械运动。你的PR-III就完成了!
本文图文素材整理自公开教程,版权归原作者所有,仅供学习交流;如有侵权请联系删除。